Web sitemizin çalışması için teknik olarak gerekli çerezleri kullanıyoruz. Onayınızla ayrıca erişim ve başarı ölçümü ile kişiselleştirilmiş reklam için istatistik ve pazarlama amaçlı Google hizmetlerini (Google Analytics, Google Ads) kullanıyor ve YouTube videoları gibi harici medyaları yerleştiriyoruz. Bu sırada veriler ABD’deki Google LLC’ye aktarılabilir (EU-US Data Privacy Framework, GDPR md. 45). Seçiminizi istediğiniz zaman “Çerez ayarları” bölümünden (her sayfanın altında) değiştirebilir veya geri alabilirsiniz. Daha fazla bilgi gizlilik politikamızda.
Sağlayıcı: Google Ireland Limited (İrlanda), YouTube/Google. Yükleme sırasında veriler, özellikle IP adresiniz, YouTube/Google’a aktarılır; bu sırada çerezler kullanılabilir. ABD’deki Google LLC’ye aktarım mümkündür (EU-US Data Privacy Framework, GDPR md. 45). “YouTube videosunu yükle” bu videoyu başlatır. Çerez ayarları mevcutsa tıklama, Harici medya / videolar kategorisine onay olarak da kabul edilir. Seçim tarayıcıda kaydedilirse 12 aya kadar geçerlidir; aksi takdirde yalnızca bu sayfa için geçerlidir. Onayınızla seçilen videolar otomatik ve sessiz olarak yüklenebilir: yalnızca görünür sekmede, azaltılmış hareket ayarı olmadan ve manuel durdurma olmadan. Onayınızı çerez ayarlarından geri alabilirsiniz. Veri koruma bilgileri Otomatik ve sessiz yükleme yalnızca harici medyaya onay verildikten sonra yapılır. Çerez ayarları bölümünden değiştirilebilir.
Araba radyoları ve navigasyon sistemleri için parçaların montajı ve test edilmesi.
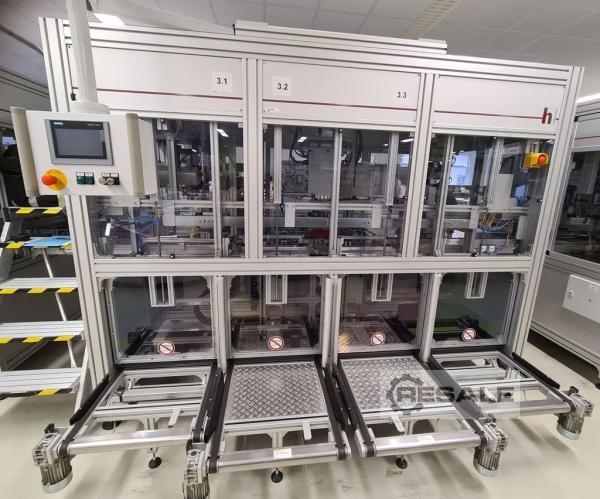
Montaj istasyonu, çelik kaynak çerçevesi takılı kapalı alüminyum çerçeve olarak tasarlanmıştır ve çok kompakt bir tasarıma sahiptir.
Kontrol kabinleri ve vana terminalleri sisteme entegre edilmiştir.
Sistemin çalışması sırasındaki tüm hareket süreçleri büyük pencere ve kapılardan her taraftan takip edilebilmektedir.
Operasyon dokunmatik ekran üzerinden yapılır.
Montaj istasyonu trafo merkezlerine ayrılmıştır 3.1 dozaj alanı, 3.2 montaj alanı
KK+SW ve 3.3 montaj alanı ön. (KK=ısı emici, SW=bölme açısı)
Bu montaj alanlarına göre çalışma adımları aşağıda açıklanmıştır:
St.3.1: Dozaj aralığı
- Takılı şasiye ve baskılı devre kartlarına sahip bir WT, dozajlama alanına transfer kayışı üzerinden girer.
- Bu, strok konumlandırma ünitesinde (HuPo) durdurulur ve kayıştan kaldırılır ve sabitlenir
- şimdi x-y-z elleçlemesi, dozajlama kafasını istenen yere taşıyacak ve dozajlama işlemine başlayacaktır.
- Başarılı dozlamanın tamamlanmasından sonra, elleçleme dinlenme pozisyonu üzerinde hareket eder ve WT kayışa yerleştirilir
- KK+S\WV montaj alanına daha fazla taşıma (montaj konumunda WT ön koşul yoktur)
Dozajlama miktarı, dağıtıcının (Scheugenpflug) kontrolünde ve konuma bağlı olarak PLC üzerinden seçilebilir
Pozisyonlar kontrol panelinden görüntülenebilir
St.3.2: Montaj alanı KK+SW
- Transfer kayışı aracılığıyla, dozajlama alanından KK+SW montaj alanına bir WT geçer.
- Bu, strok konumlandırma ünitesinde (HuPo) durdurulur, kayıştan kaldırılır ve sabitlenirken, kısmen monte edilmiş düzeneğin şasi yan duvarları hizalanır
- Aynı zamanda KK tepsisi ve SW tepsisi konumlandırması gerçekleşir
- KK tepsi yığını (12) ve SW tepsisi yığını (12), ilgili besleme bandındaki koruyucu muhafazanın dışına manuel olarak yerleştirilir
- İki emniyet bölmesi açılır ve yüklü tepsi yığınları ilgili forkliftin kavrama konumuna geçer
- İki güvenlik bölmesi tekrar kapatıldı
- İlgili tutucular ilgili tepsiyi kavrar
- z ekseni ile tepsi ayrımı ve yukarı doğru taşıma gerçekleşir (çıkarmanın gerçek yüksekliği üzerinden)
- Merkezleme ve tepsi sabitleme için, x-handing yoluyla ilgili tepsinin altına bir merkezleme desteği itilir ve konumlandırılır.
- Forklift z ekseni ile, ilgili tepsi ilgili merkezleme pedine yerleştirilir
- tepsiler bileşenlerin çıkarılması için hazırdır
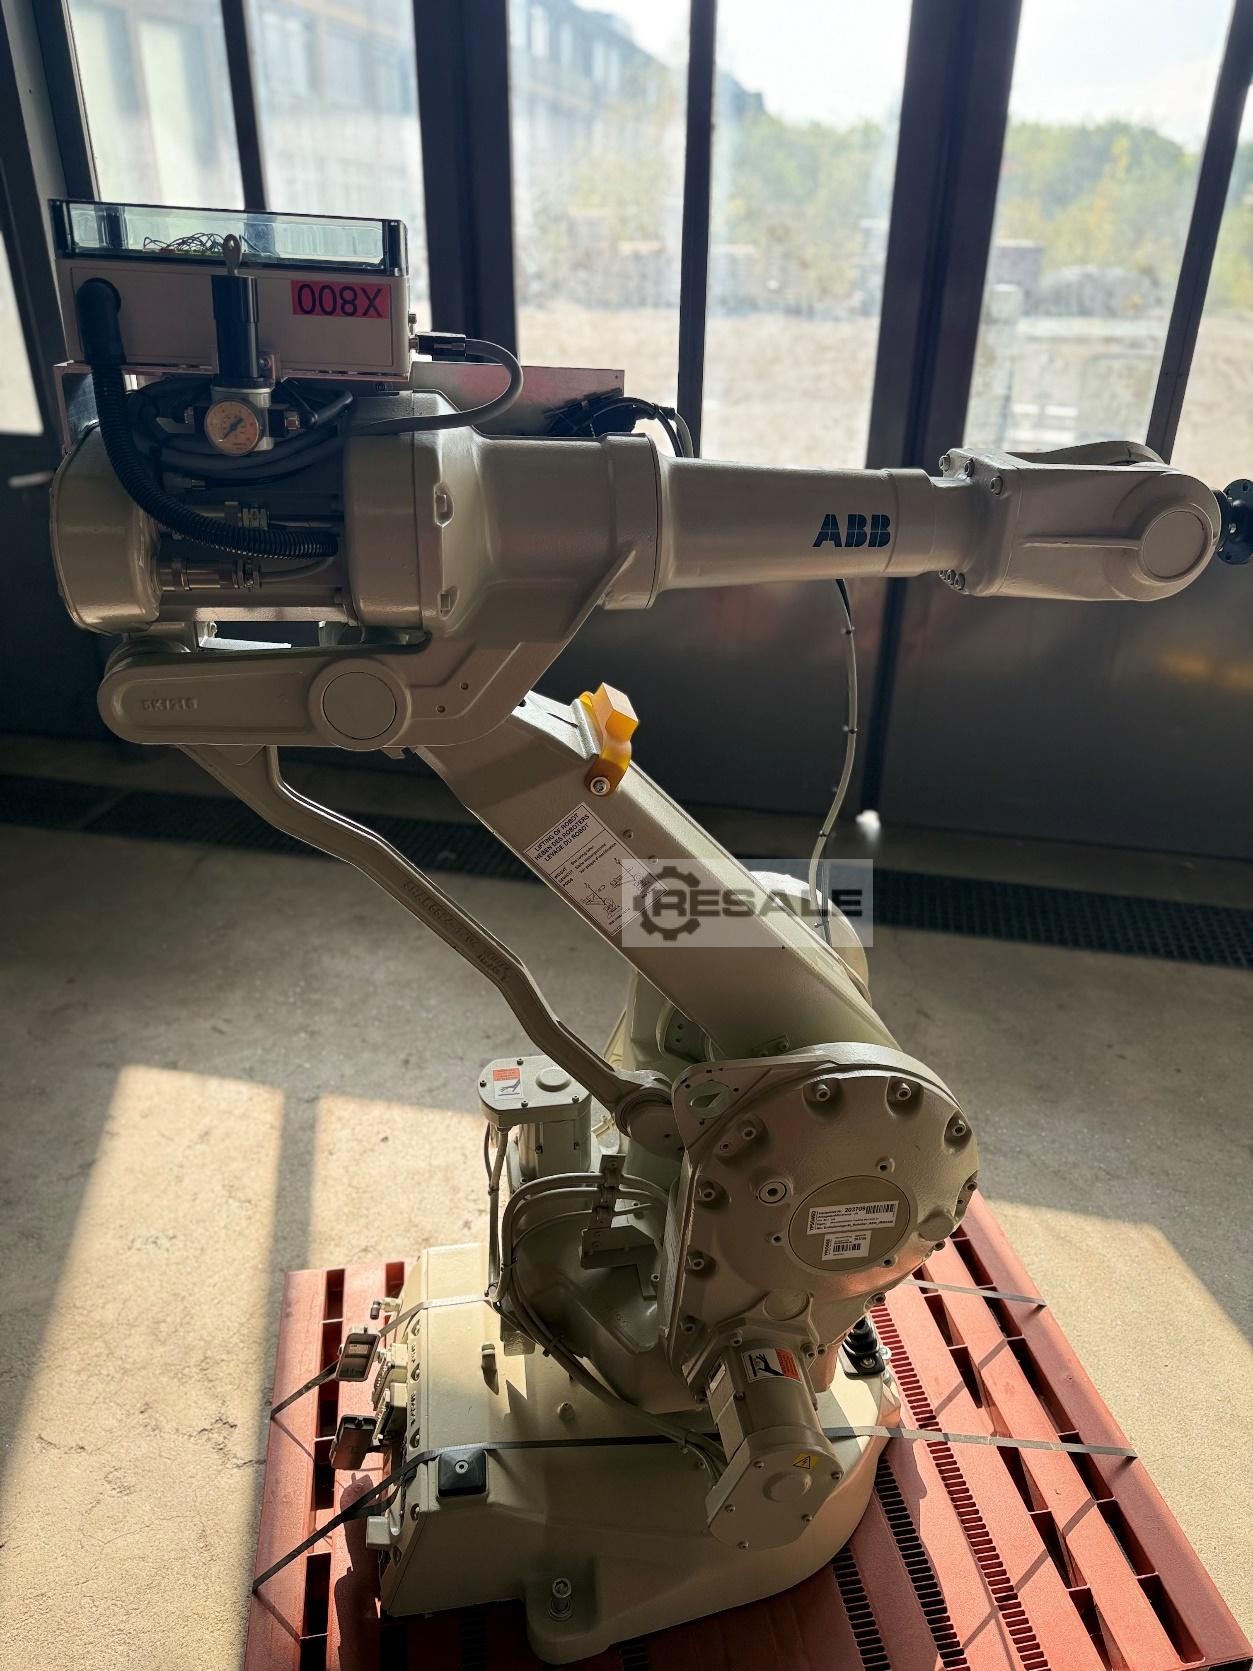
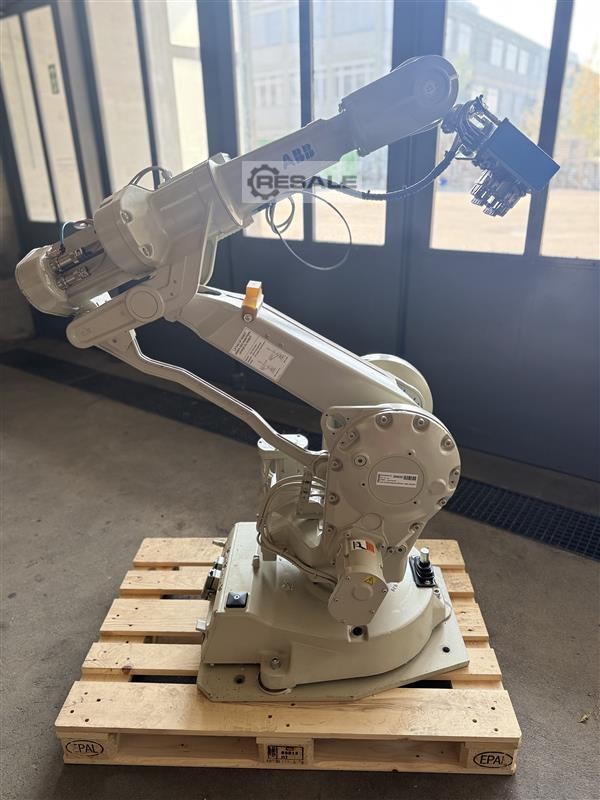
- Scara robotundaki çoklu tutucu ile KK, tepsiye kavranır ve bir hizalama yardımı olarak ara konuma yerleştirilir (montaj için eksik kavrama konumundan alınırken yanlışlıklar elde etmek için)
- KK taranır, tekrar yakalanır ve tarayıcının sonucu uygunsa WT'ye yüklenir
- N.I.O. KK bir n.i.O. kutusunda saklanır
- Scara robotundaki çoklu tutucu daha sonra SW'yi tepsiye alır ve hizalama konumuna yerleştirir
- SW tekrar yakalanır ve WT'ye yüklenir
- ön montaj alanı ile devam
- Sağlanan tepsiler boşsa, ilgili reddetme kayışında saklanırlar
- Bu amaçla forkliftler x eksenleri vasıtasıyla uygun şekilde konumlandırılır
- boş tepsiler yalnızca tepsi yığınlarının tamamı işlendiğinde reddedilir
- İlgili emniyet perdeleri açılır ve manuel olarak çıkarılmak üzere boş tepsi yığınları boşaltılır
- İki güvenlik bölmesi tekrar kapatıldı
St.3.3: Ön montaj alanı
- ön kısım ayrı bir yuvada çevresel WT üzerinde konumlandırılmıştır
- Scara robotundaki çoklu tutucu ile ön kısım, KK + SW montaj alanında KK ve SW ile donatılmış WT'den çıkarılır
- ön kısım bir montaj ünitesinin yuvasına yerleştirilmiştir
- WT, KK + SW montaj alanından montaj alanı önüne transfer kayışı üzerinden geçer ve göbek konumlandırma ünitesi tarafından durdurulur, kayıştan kaldırılır ve şasi aşağıda tutulurken sabitlenir
- konumlandırılmış ön kısım, WT üzerinde döner bir kaldırma hareketi ile birleştirilir
- Başarılı ön montajın tamamlanmasından sonra, montaj ünitesi başlangıç konumuna geçer ve WT
Bu makine hakkında bilgi isteyin
Talebiniz doğrudan bu makinenin satıcısına iletilir.